【授業紹介・電子技術科(塩山キャンパス)】制御工学(PLCシーケンス制御)
電子技術科の2年次後期に開講される「制御工学」では、現代の自動化技術に欠かせないPLC(プログラマブルロジックコントローラ)を用いたシーケンス制御を実践的に学びます。前期に学習した「有接点シーケンス(リレー回路)」を基礎としてハードウェアの配線による回路構築から、ソフトウェアによる論理設計へとステップアップしていきます。
シーケンス制御の基礎:有接点とPLCの違い
製造現場で使用されている自動化機械や製造装置は、あらかじめ決めた順番や条件通りに動く「シーケンス制御」で動いています。
- 有接点シーケンス制御(リレーシーケンス):ハードウェア制御です。電磁リレーやタイマー、押しボタンスイッチなどの実物機器同士を電線で直接つなぎ、物理的な接点の開閉によって回路を組み上げます。電気の流れる道筋を目で追って理解できるのが特徴です。
- PLC(PLCシーケンス制御):ソフトウェア制御です。スイッチやセンサといった入力機器、ランプなどの出力機器はPLC本体の端子に接続しますが、「どういう条件で動かすか」という論理は、内部のCPU上で動くプログラム(ラダー図で作成)で処理します。配線を組み替えることなく、プログラムの書き換えだけで複雑な動作を実現できます。
本格的な実習装置
授業では、実際の製造ラインやFA(ファクトリーオートメーション)現場で使われる機器で構成された実習装置を使用します。
【主な構成機器】
- PLC本体 & サーキットプロテクタ
- 移動ユニット(モータ1) & 近接センサ・光電センサ
- 回転ユニット(モータ2) & 近接センサ
- パイロットランプ、スナップスイッチ、押しボタンスイッチ
【課題内容】
今回の課題:「タイマとカウンタ命令」
今回の実習では、時間の計測(タイマ)と回数のカウント(カウンタ)を組み合わせた、ラダープログラムの作成に取り組みます。
【課題内容】
1. 5秒間の制限時間内に、押しボタン(PB1)を15回以上押すことができたら緑ランプが点灯する。
2. 15回未満の場合は赤ランプが点灯する。
3. リセットボタン(PB2)を押すことで、いつでも初期状態に戻して再動作できるものとする。
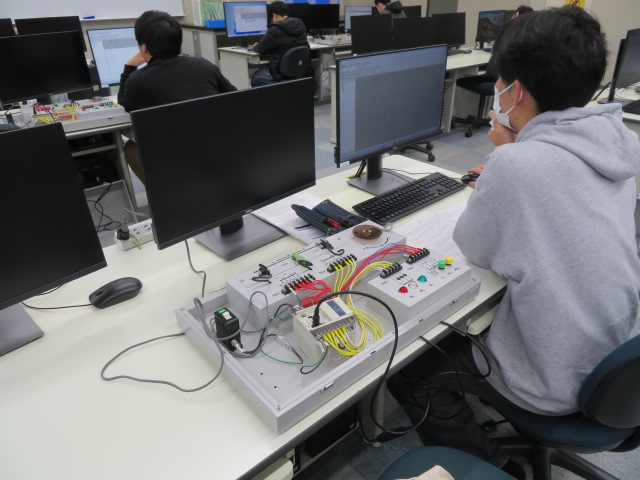
上記の条件を満たすラダープログラムを自ら考え、実習装置に書き込んで正しく動作するか確認します。次の写真は、実習の様子です。
頭の中で組み立てたプログラムの論理通りにランプやタイマが連動し、狙い通りの動作を実現できたときの達成感は、ものづくりを学ぶ上で大きなやりがいとなります。
今回の課題で2年生が作成したラダープログラムを以下に示します。
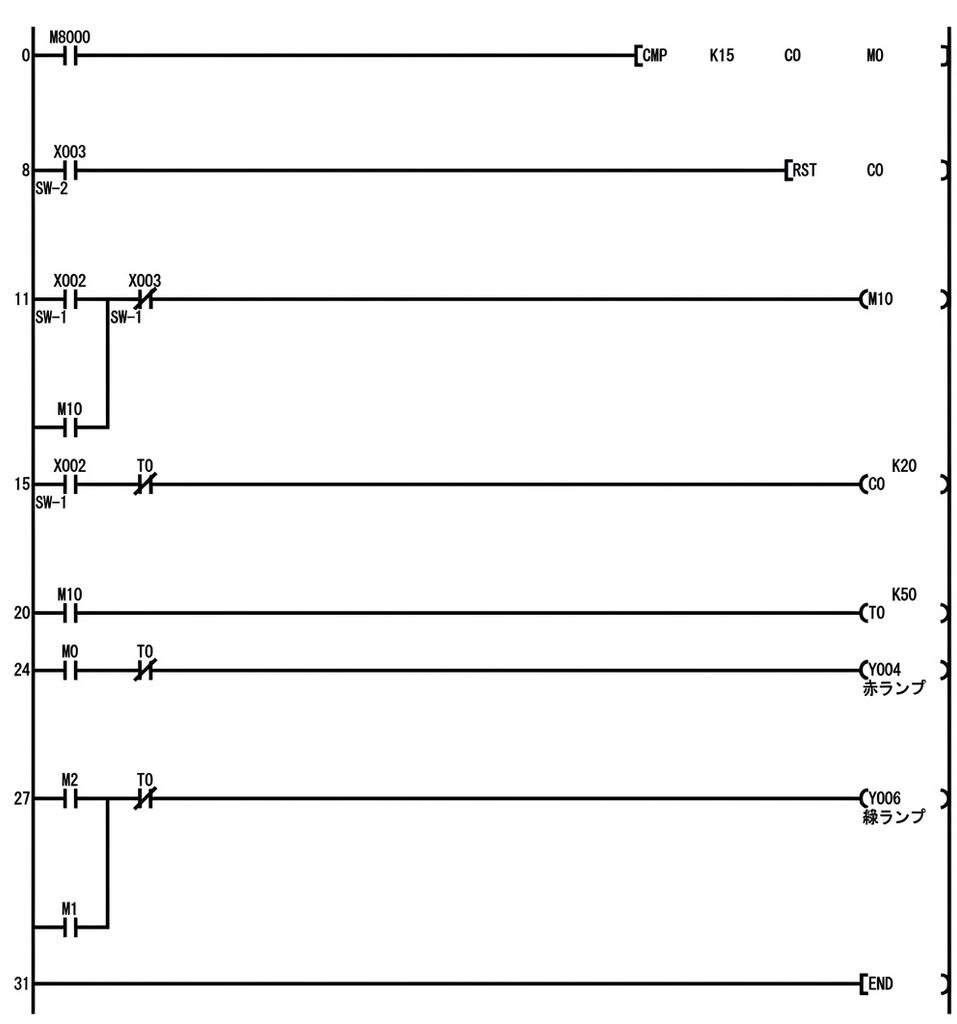
【ラダープログラムの説明】
- CMP(比較命令:[CMP K15 C0 M0]):カウンタの現在値と設定値を比較する命令です。この回路では、カウンタ C0 の現在値と定数 K15(15)を比較し、その結果(大小や一致)を補助リレー M0 に出力します。
- M10(補助リレー):外部への出力端子を持たず、プログラムの内部だけで条件の成立やスイッチの状態を記憶(自己保持)、中継するメモリーの役割をします。スタートボタンが押された状態を保持しています。
- T0(タイマ):時間を計測する命令です。条件が成立したあと、設定された時間が経過するのを待ってから接点を動作させます。
- C0(カウンタ):入力信号がONになった回数を数えるカウンタです。パルス数をカウントし、目標値に達したかどうかの判定に使われます。
身の回りの工場や産業を支える『自動化の仕組み』を、自分の手で動かしながら実践的な技術として修得しよう!